揀貨的時間,不只花在拿貨
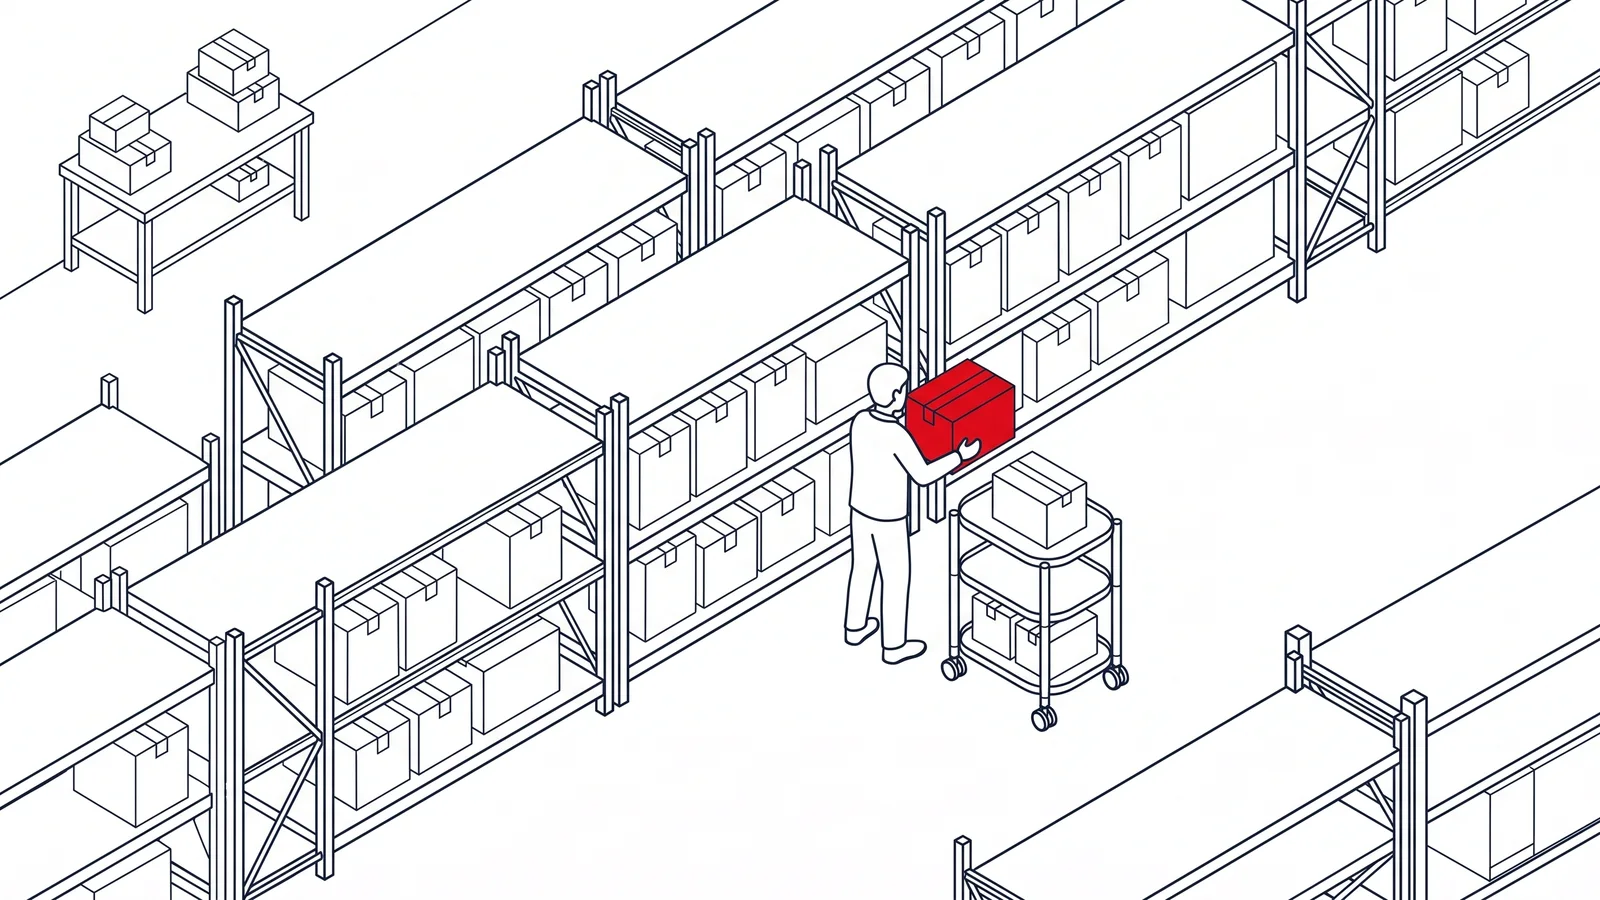
揀貨是依工單到貨架取料裝車,滿車推至包裝區、換取空車,再前往下一單起點。
除了拿取貨品,推著推車來回走動也占去大量工時。
左邊上方為示範倉庫,設有 6 條單行走道與包裝區,棕色圓點代表揀貨員。
揀貨除了拿貨,還有不少時間花在推車搬運與換單往返。左邊上方的動態模擬展示機器人如何接替載運,讓揀貨員專注在貨架取貨、減少無效走動。
揀貨是依工單到貨架取料裝車,滿車推至包裝區、換取空車,再前往下一單起點。
除了拿取貨品,推著推車來回走動也占去大量工時。
左邊上方為示範倉庫,設有 6 條單行走道與包裝區,棕色圓點代表揀貨員。
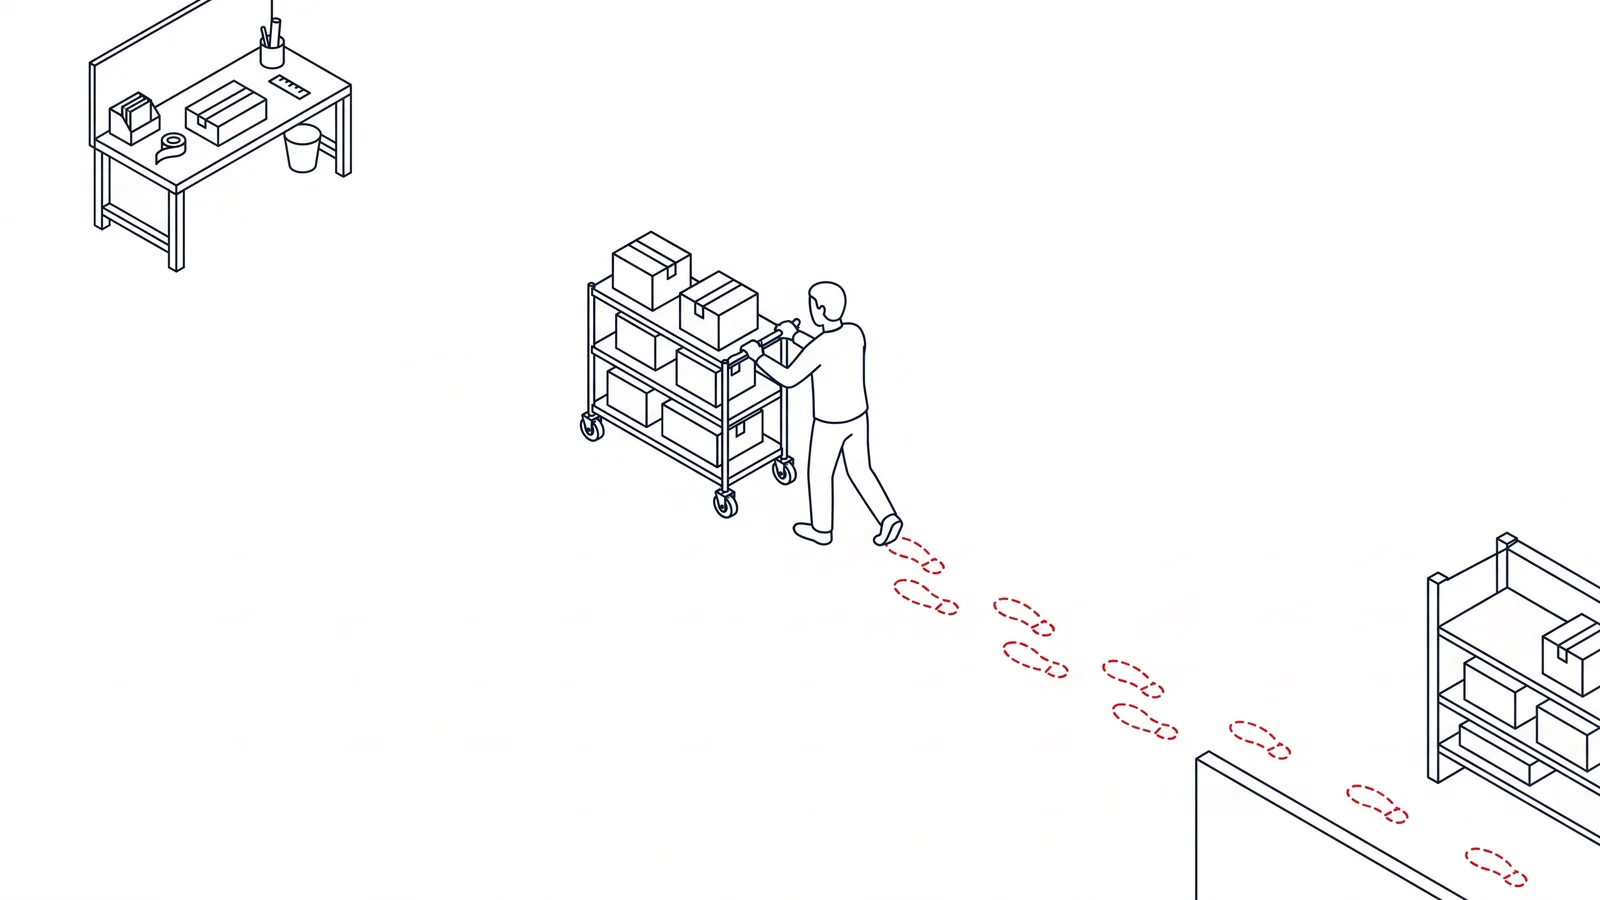
純人工模式下,揀貨員每完成一單,就得推滿車去包裝區、再換空車折返,作業完全中斷。
包裝區若再遠 20 m,換單空檔即從 71 秒拉長至 111 秒,徒步距離更增加超過六成。
搬運路程拉長,不僅直接壓縮揀貨時間,無效走動也增加體力消耗。
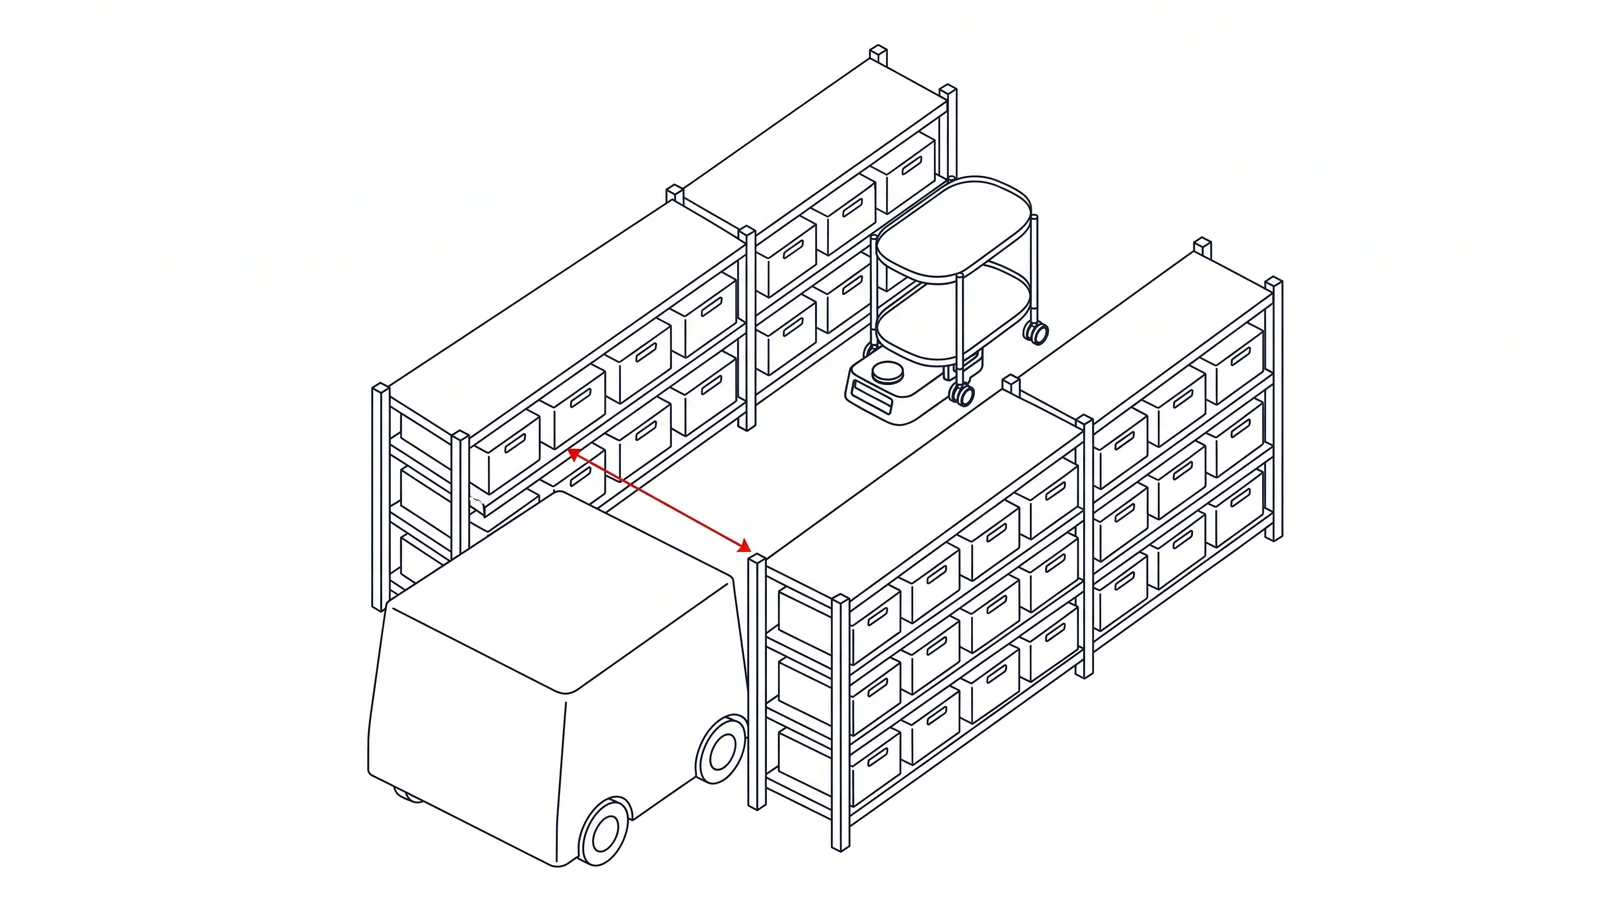
人工揀貨走道通常只容一人通過,最窄約 55 cm。多數 AMR 車身較寬,進不去。
我們的機器人鑽到推車底部對接、帶車前行,55 cm 也過得去,不必為機器人拓寬走道。
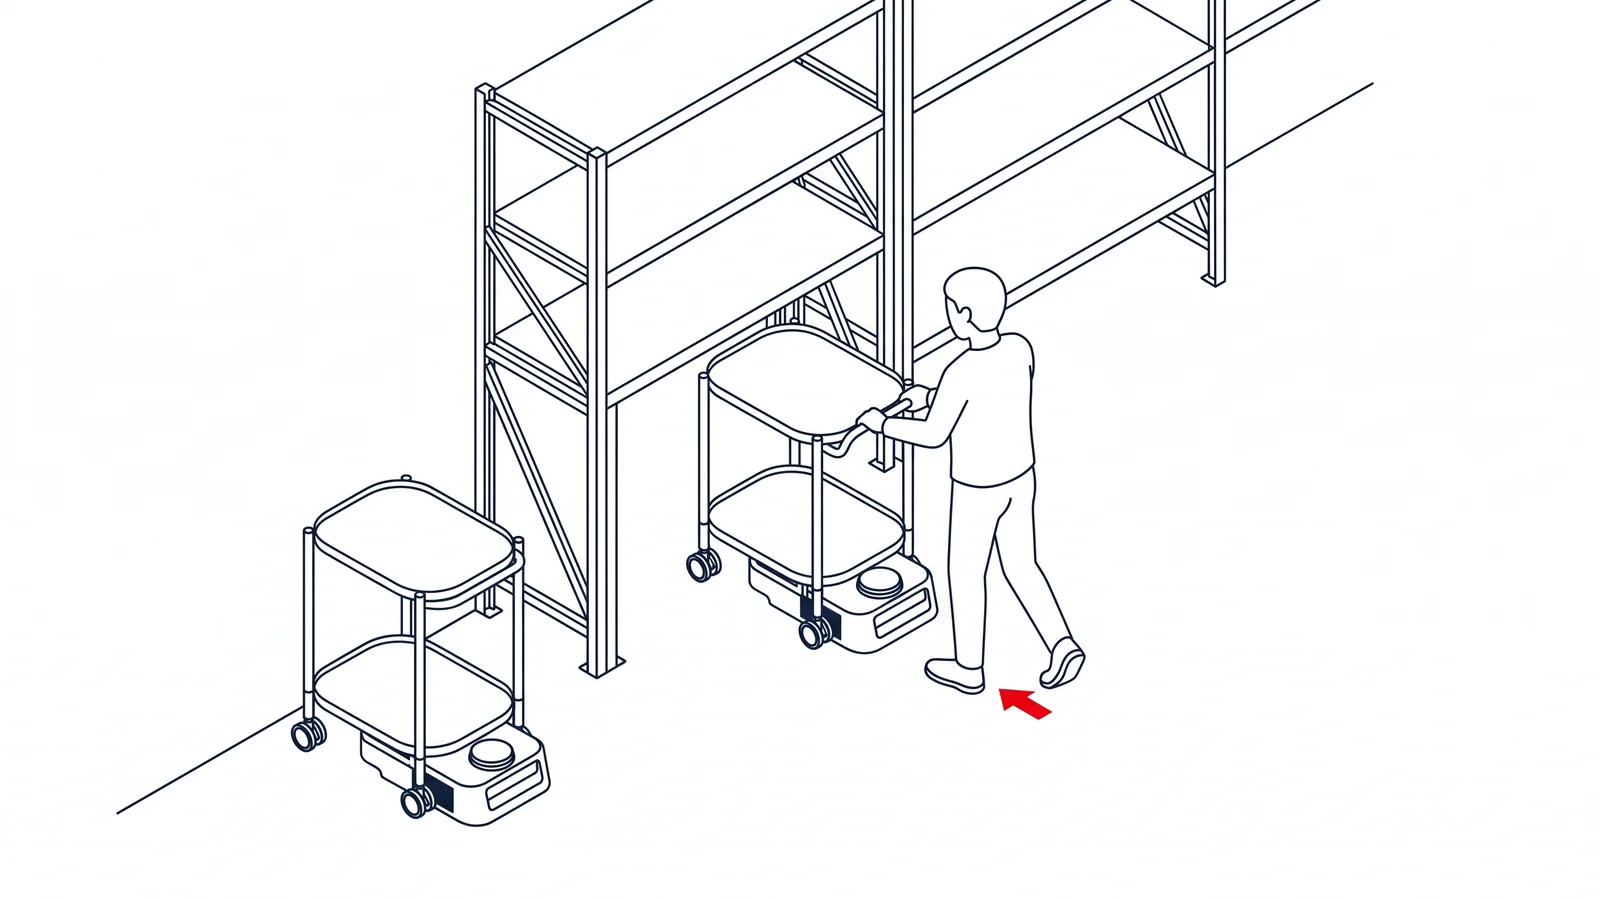
工單動態生成,路線無法預先固定。機器人可直接手推,推到哪停到哪,配合現場的揀貨節奏。
揀完只要搖晃車身,機器人即自動將滿車送往包裝區;機身感測器分得出推動和搖晃。
送車同時,第二台機器人已帶空車在走道口待命;揀貨員只需走回待命區推車,不必再往返包裝區。
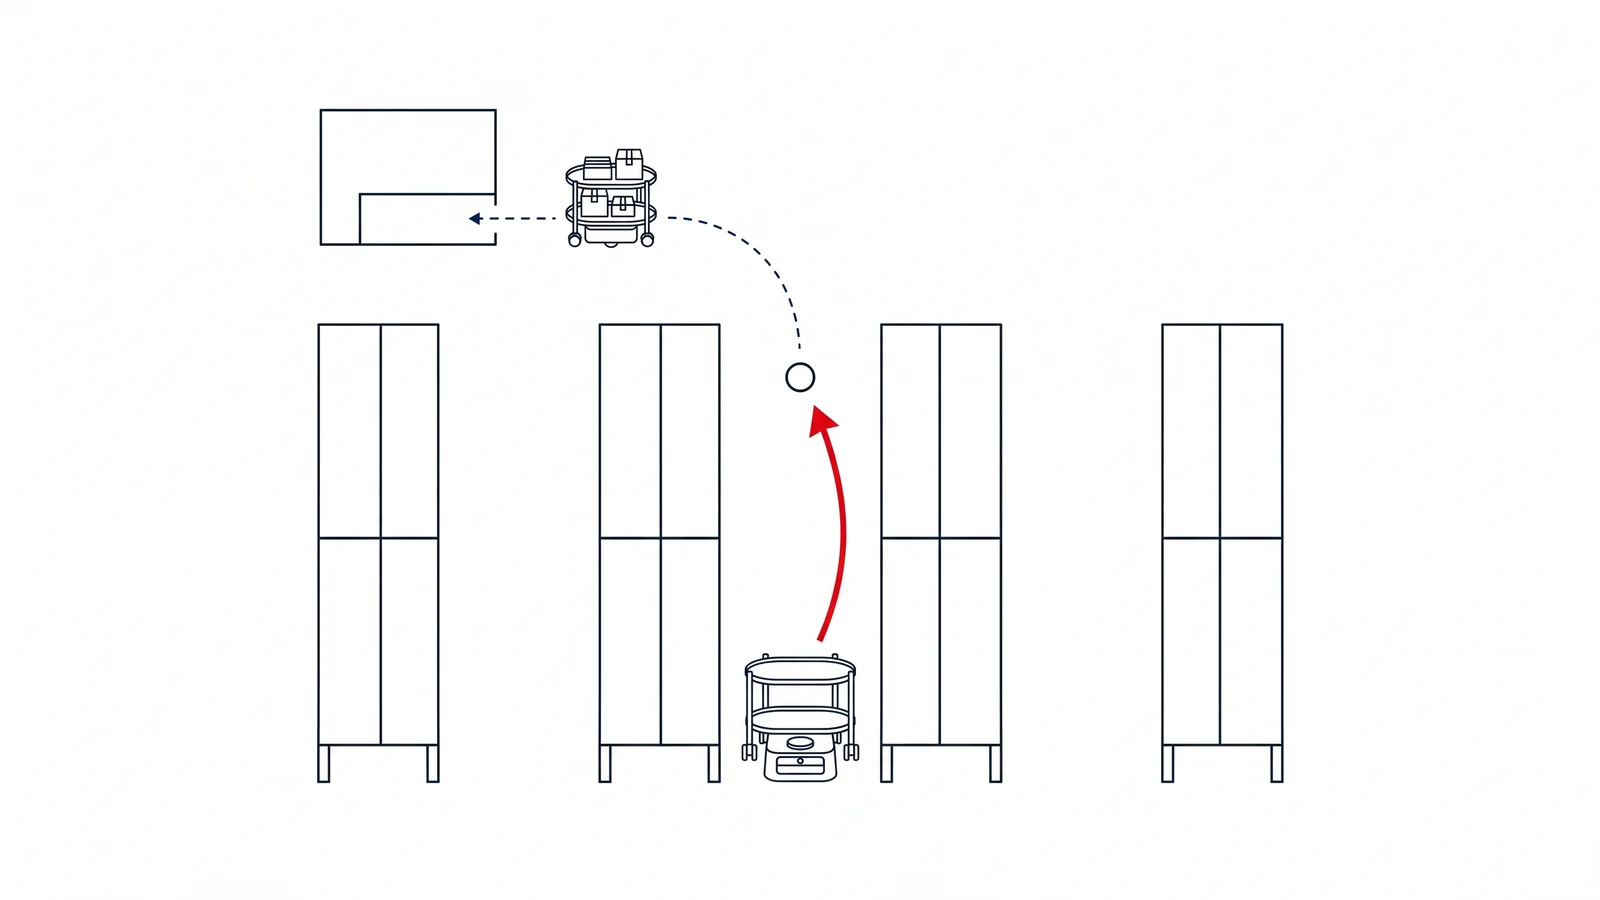
揀完最後一件,揀貨員把滿車推到下一單的起點再搖一下,系統就記下這個接車位置。就像好的控球後衛,把球傳到隊友要跑去的位置。
滿車隨後自行離場。走道採單行道管制,前車駛出後,待命空車自動開到起點會合,揀貨員原地直接換車作業。
換單走動距離降為 0 公尺。當班最後一單改用「兩段搖」,系統只送出滿車、不再派新車,即可順利收工。
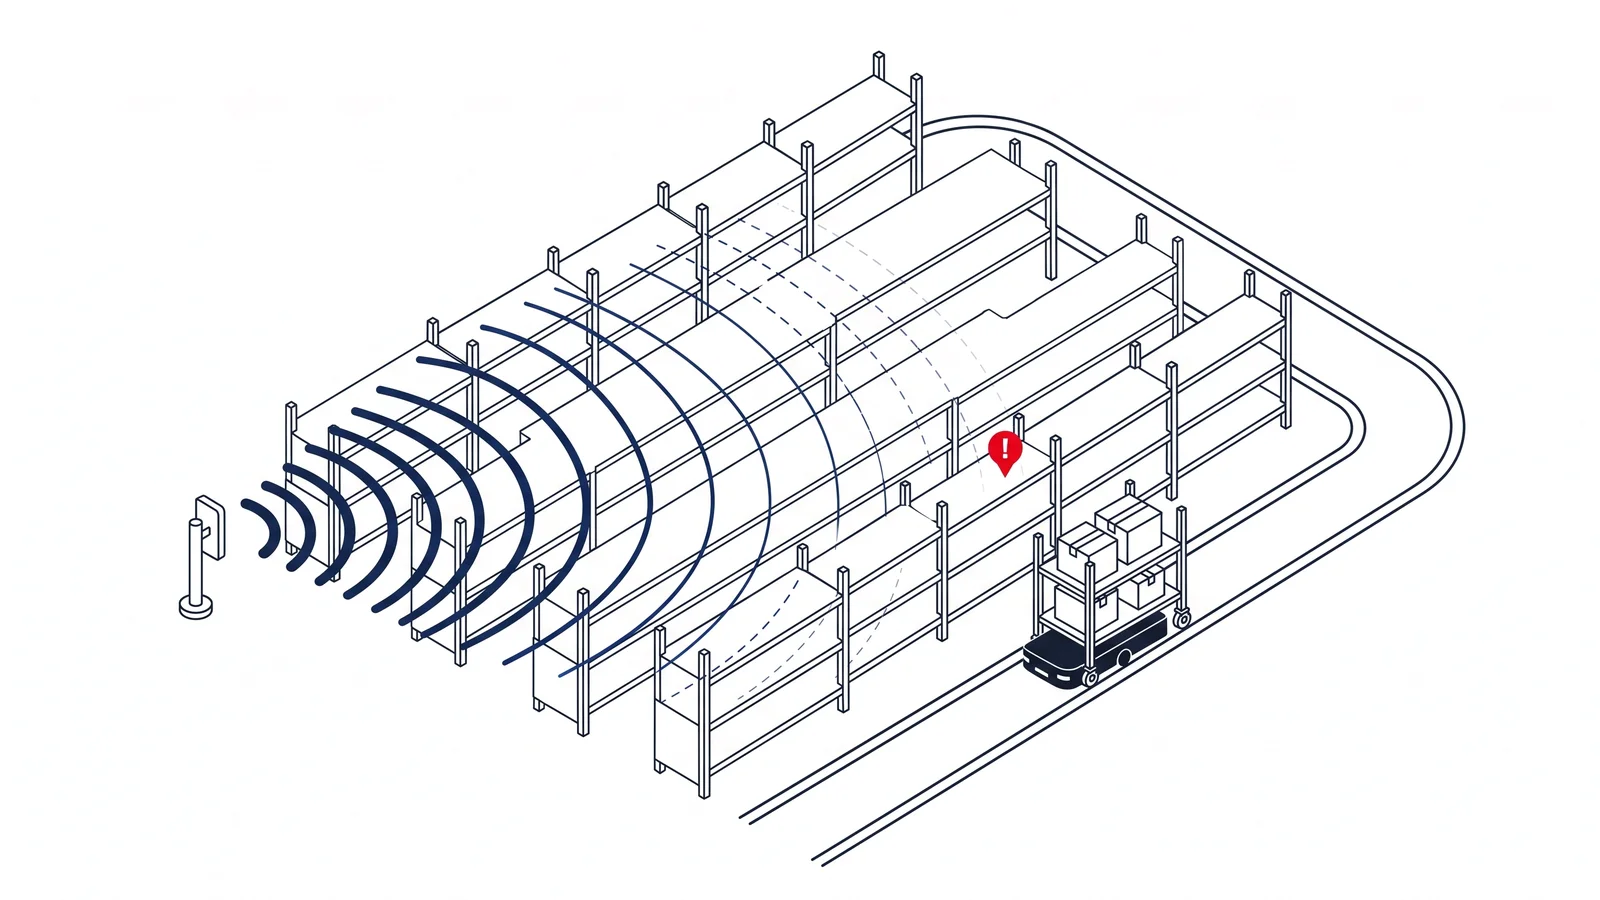
搖晃位置需透過網路回報。倉庫深處若無訊號,機器人會暫存資料,回到有訊號的地方才送出,紀錄不會遺失。
走道另一端若有環形通道,滿車往前駛離、空車同時進場,空檔最短;但外環常在死區,需補足訊號才能即時調度。
不繞圈時死區影響很小,因為空車本來就必須在走道口等滿車出來,回報延遲多半已被等待時間吸收。
在相同倉庫與隨機工單下,四種做法各跑 20 單,核心比較「換單空檔」與「走動距離」。
預設條件下,召喚模式讓揀貨員換單走動降到 0 m;搭配外環繞圈與補訊號,空檔最短,約 40 秒。
下方沙盒可切換不同模式與自訂揀貨點,實際操作各情境下的協作流程與派車節奏。
| 模式 | 包裝區 | 空檔 | 揀貨員走動 | 每單週期 | 每小時單數 | 其中等車 |
|---|---|---|---|---|---|---|
| 尚未執行——按「跑快速比較」。 | ||||||
目標揀貨點:— 待命區:—